Un ambiente di configurazione
L’obiettivo è ridurre il lavoro ripetuto su parametri e logiche, rendendo più rapido lo sviluppo delle varianti.
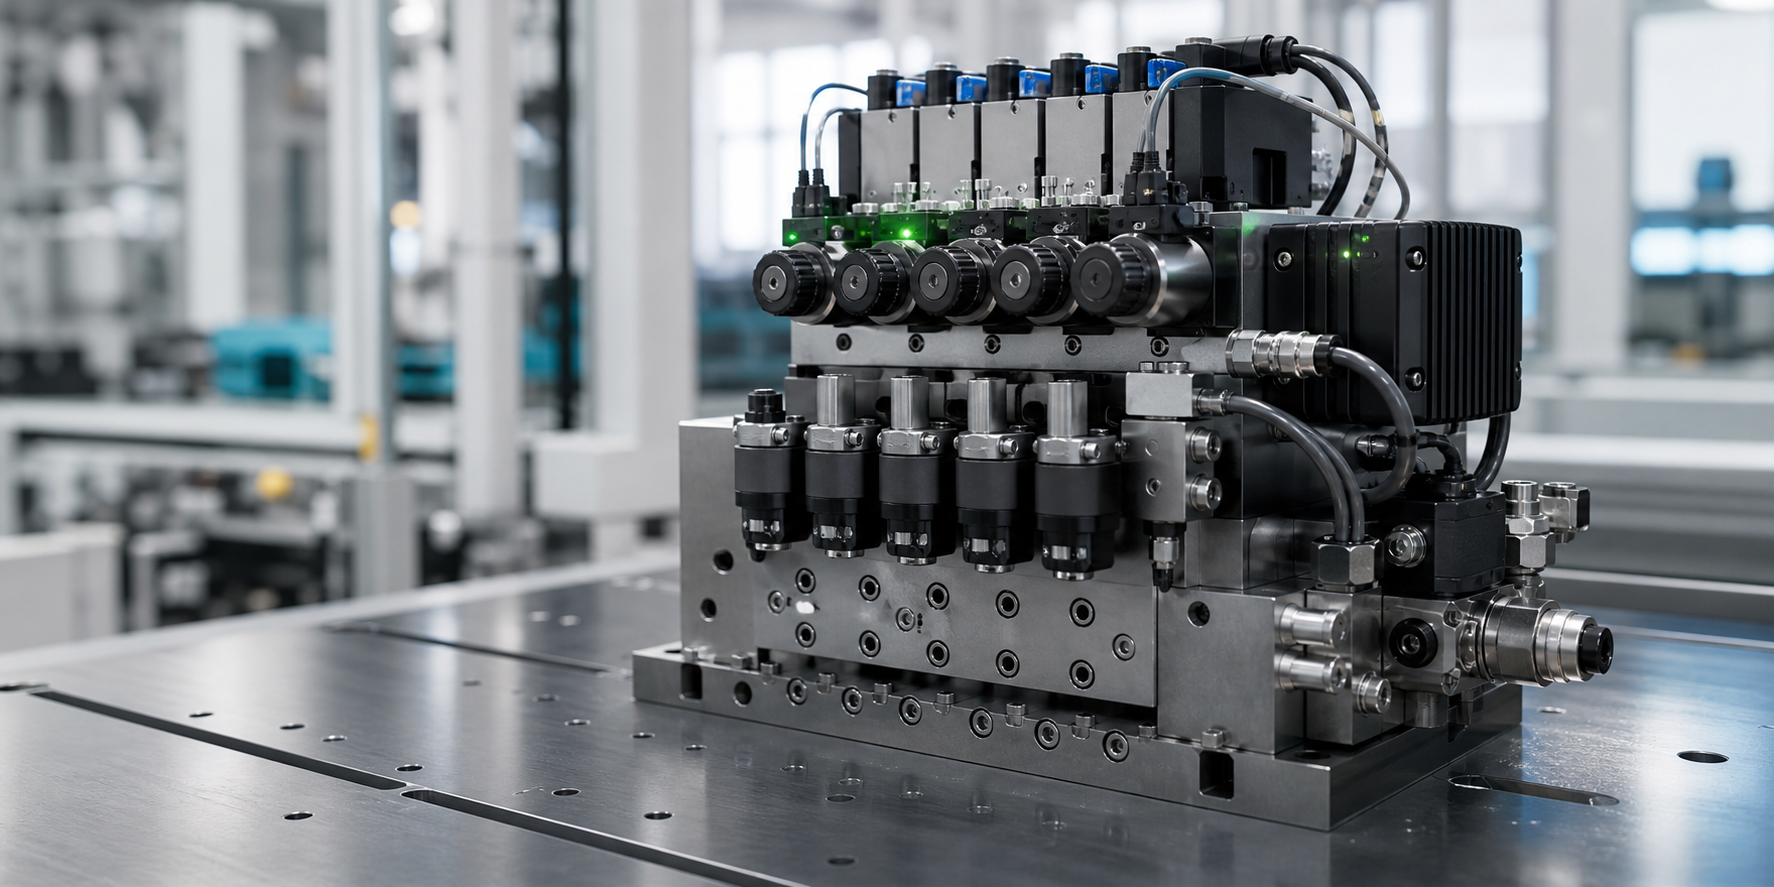
Oleodinamica / MOMOValve
Una piattaforma multi-canale per configurare e osservare le elettrovalvole. Candidati come partner pilota e verifichiamo l’integrazione con la tua macchina.
Prototipo · TRL 4 · Disponibilità prevista gennaio 2027Il problema, il valore
L’obiettivo è ridurre il lavoro ripetuto su parametri e logiche, rendendo più rapido lo sviluppo delle varianti.
Fino a 10 canali per gestire più elettrovalvole nella stessa architettura. Verifichiamo la configurazione necessaria per la tua macchina.
Misura la corrente della bobina e, quando è presente un sensore, anche la risposta idraulica. I benefici si misurano nel pilot.
Dentro la tecnologia
Esplora architettura, configurazione e flussi di dati. Ogni funzionalità riporta il suo stato di sviluppo.
01 / Architettura
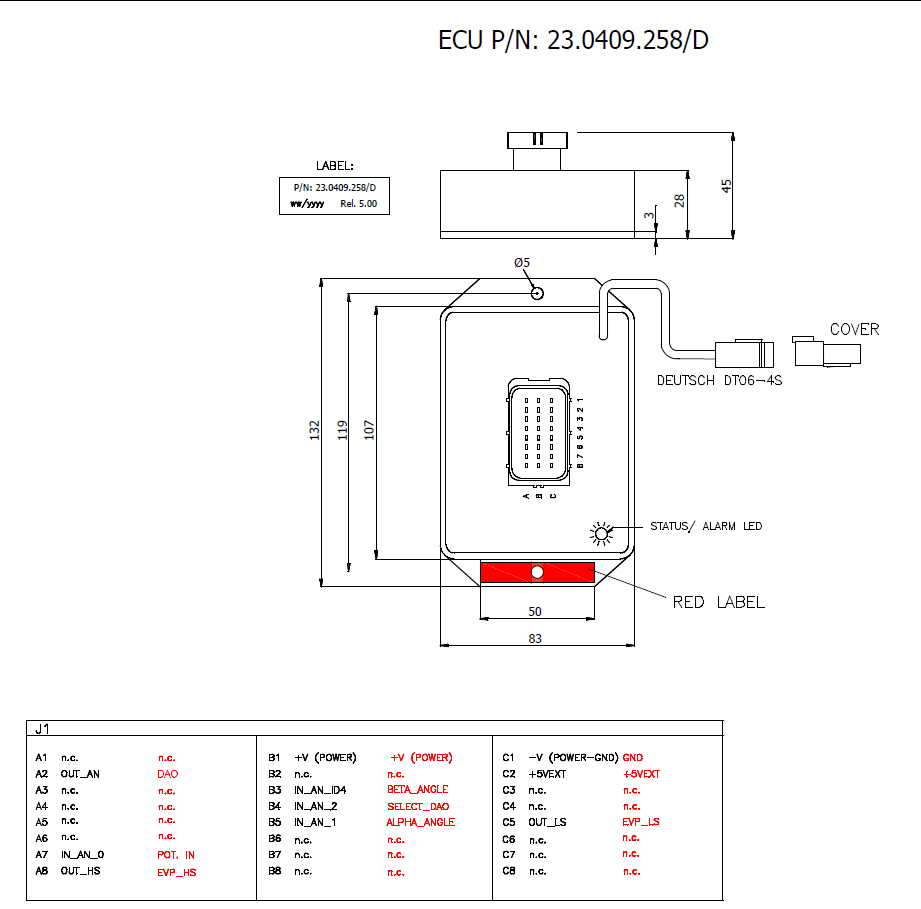
Prototipo · perimetro da verificare nel pilotOgni canale mantiene il proprio loop, i parametri e le soglie di sicurezza. Il software configura l'intero sistema senza moltiplicare firmware e interfacce.
 MOMOValve
02 / FlexiLoop
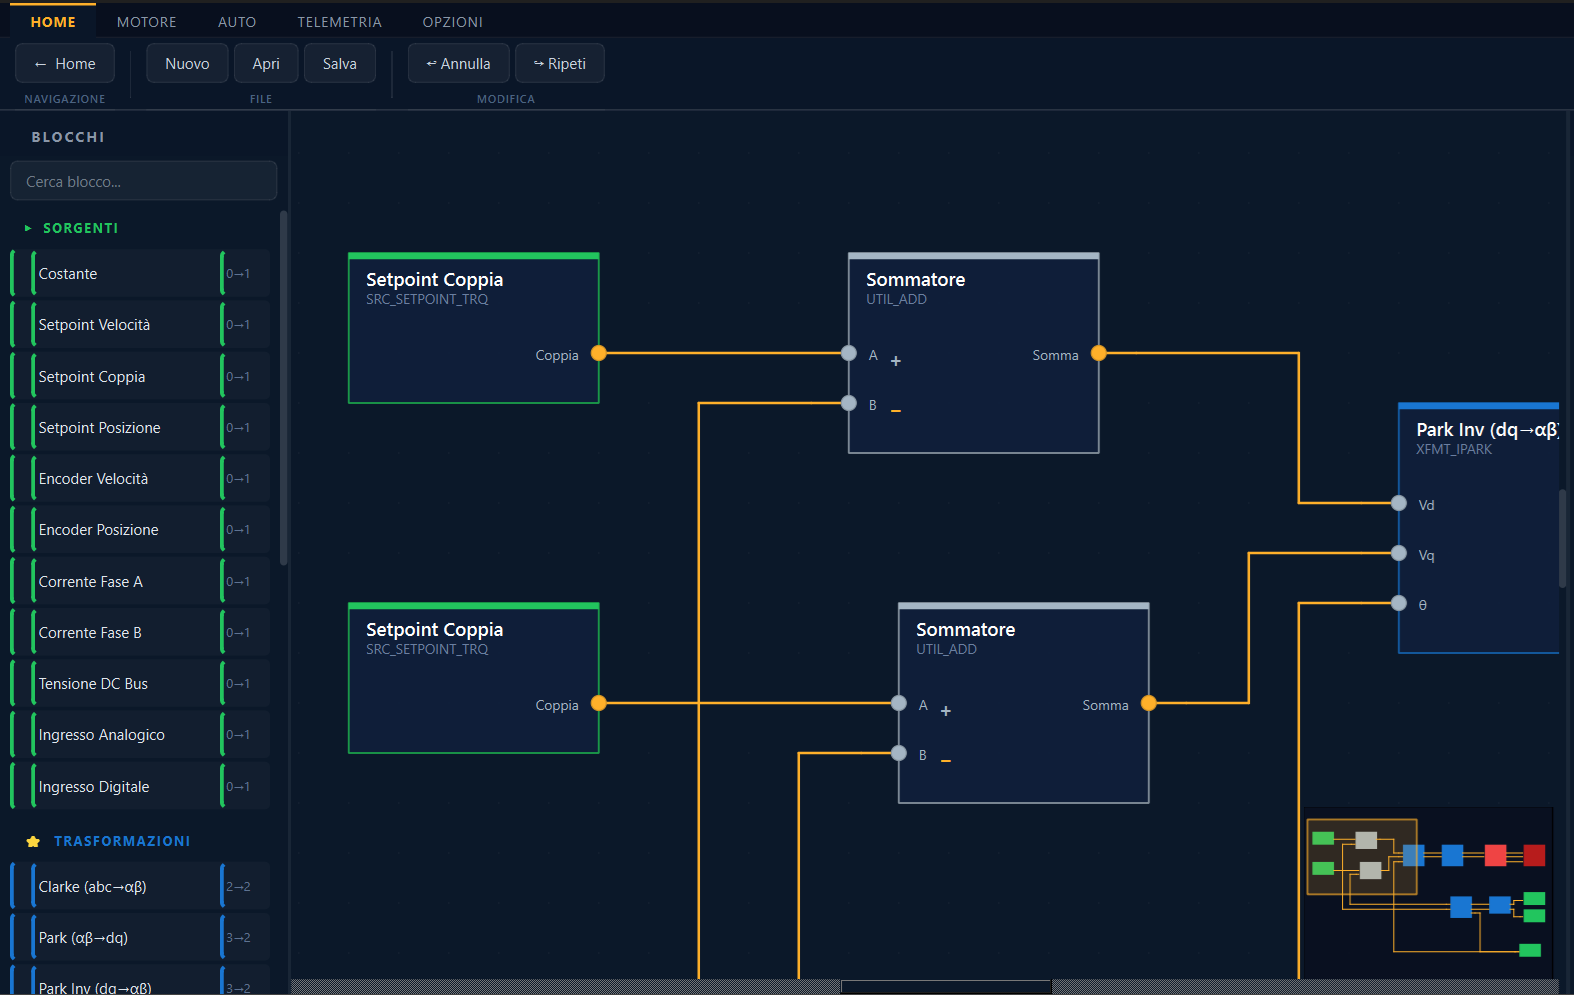
Prototipo · perimetro da verificare nel pilotProfili, limiti e logiche applicative vengono composti nel workspace visuale. Le varianti macchina non richiedono di ripartire ogni volta dal firmware.
03 / Riscontro immediato
Prototipo · perimetro da verificare nel pilotIl tecnico osserva setpoint, risposta, errore e stato di ciascun canale durante la taratura. Ogni modifica produce un riscontro immediato e confrontabile.
Il controller misura la corrente della bobina. La risposta idraulica è osservabile se è presente il relativo sensore. Il grafico è illustrativo.
04 / Taratura assistita
In sviluppo · schema illustrativoIl tecnico descrive la macchina e il comportamento atteso. Il copilot propone profili, soglie e test, mentre validazione e applicazione restano sotto controllo umano.
05 / Trasmissione dati
In sviluppo · schema illustrativoCorrenti, cicli, tempi di risposta e anomalie vengono organizzati in una telemetria coerente, pronta per alimentare trend, alert e modelli della macchina.
06 / Data policy
In sviluppo · schema illustrativoIl controllo lavora offline. Trasmissione dati e controllo remoto sono in sviluppo su server MOMOVA; perimetro dei dati e costi dei servizi sono da definire.
07 / Digital twin
Opzione in sviluppo · digital twinIl digital twin confronta la risposta prevista con i segnali reali, prepara nuove configurazioni e conserva l'apprendimento tra applicazioni simili.
Scheda preliminare
| Caratteristica | Dettaglio |
|---|---|
| Alimentazione e canali | 24 V; fino a 10 canali; 2 A continui per canale. |
| Tipologie da valutare | Valvole on/off e proporzionali, direzionali, di pressione e di portata. La compatibilità si conferma su bobina, corrente, tensione e dinamica richieste; integrazione dei sistemi più usati in sviluppo. |
| Controllo | Pilotaggio in corrente o tensione; open-loop e closed-loop. |
| Feedback supportati | LVDT, pressione, posizione, portata e corrente. |
| Interfacce | CAN/CANopen, analogiche e I/O disponibili. Modbus RTU/TCP, EtherCAT, PROFINET, J1939, Ethernet, EtherNet/IP, API e SDK in sviluppo. |
| Protezione | IP67. Protezioni da cortocircuito, sovracorrente e sovratemperatura presenti. |
| Arresto e perdita di comunicazione | Gestione fail-safe prevista nel prototipo. Comportamento, arresto di emergenza e responsabilità d’integrazione da verificare nel progetto. |
| Installazione | Temperatura, vibrazioni, dimensioni, connettori e montaggio da confermare prima del pilot. |
| Software e dati | Software senza costo aggiuntivo dichiarato. Controllo offline; trasmissione dati e controllo remoto online. Servizi remoti su server MOMOVA. |
| Certificazioni | Requisiti CE, EMC e sicurezza applicabili da valutare sul progetto. Il prototipo non viene presentato come prodotto certificato. |
Stato di sviluppo
| Stato | Perimetro |
|---|---|
| Disponibile oggi | Prototipo TRL 4; controllo multi-canale e configurazione. Specifiche preliminari riportate sopra. |
| In validazione / pilot | Compatibilità con valvole e PLC, logiche, feedback, protezioni e requisiti dell’ambiente operativo. Perimetro concordato per applicazione. |
| In sviluppo | AI per suggerire parametri, generare logiche, autotuning e anomalie; diagnostica predittiva e controllo remoto. Digital twin opzionale in sviluppo. |
| Disponibilità prevista | Gennaio 2027; consegna, configurazione e avvio del pilot vengono confermati nella proposta. |
La misura giusta
La corrente misurata descrive il pilotaggio elettrico. Non equivale a misurare direttamente pressione o portata.
LVDT, pressione, posizione o portata permettono di osservare la risposta fisica disponibile sul sistema.
Il tecnico può impostare collegamenti, logiche e regolazioni nell’ambiente visuale; il perimetro supportato viene verificato sul caso applicativo.
Il prossimo passo
Il prezzo si definisce dopo la verifica applicativa. Hardware, attività, supporto, durata, eventuale deposito e condizioni di restituzione o acquisto saranno esplicitati nella proposta prima dell’avvio.
Raccontaci l’applicazione