Industria / Motor-MOVA

Industria / Motor-MOVA

Il drive
diventa leggibile.

Configura logiche di coppia, velocità e posizione a blocchi. Osserva la risposta del motore e prepara una prova sulla tua macchina.

Prototipo validato in laboratorio · TRL 4

Controllo aperto

Dal requisito
al comportamento.

01 / FlexiLoop

La logica la configuri tu

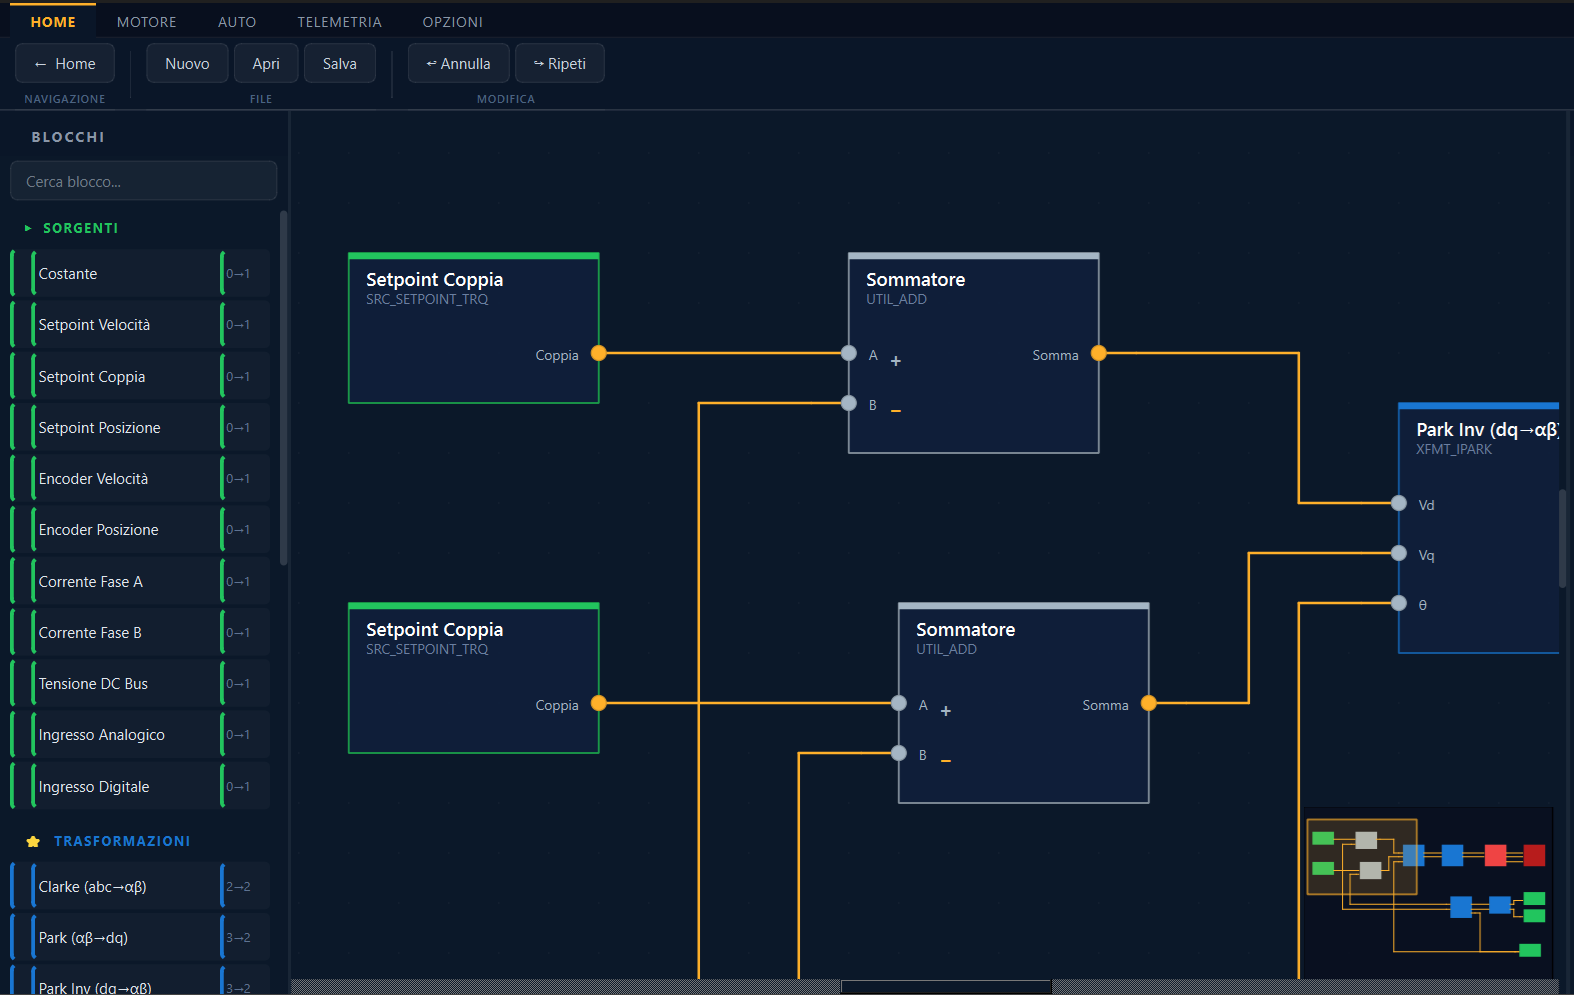
Componi e modifica i loop, i collegamenti e i parametri nel workspace visuale. La configurazione a blocchi consente controllo di coppia, velocità, posizione, V/f, FOC e sensorless; la configurazione applicabile si verifica sul motore scelto.

02 / Live feedback

Vedi l’effetto di ogni modifica

Confronta riferimento, risposta ed errore con corrente, tensione e temperatura. Definisci i KPI del test prima del tuning.

03 / PoC

Misura il vantaggio reale

Concordiamo il confronto con la soluzione attuale: tempo di configurazione, errore di inseguimento e comportamento sul ciclo. I risultati dipendono dall’applicazione.

Dentro la tecnologia

Le funzionalità.
Da vicino.

Esplora architettura, configurazione e flussi di dati. Ogni funzionalità riporta il suo stato di sviluppo.

01 / FlexiLoop

Prototipo · perimetro da verificare nel pilot

Il controllo si compone a blocchi

Motore, sensori e obiettivo applicativo entrano in un workspace visuale. I loop diventano riusabili e modificabili senza trasformare ogni variante in nuovo firmware.

  • Configurazione no-code
  • Connessioni esplicite
  • Diagnostica nello stesso ambiente
FLEXILOOP / CONTROL WORKSPACE
Interfaccia originale FlexiLoop con blocchi funzionali collegati

02 / Live feedback

Prototipo · perimetro da verificare nel pilot

Ogni modifica produce un riscontro immediato

Il driver espone riferimento, risposta ed errore insieme alle grandezze elettriche e termiche. Il tecnico vede overshoot, assestamento e stabilità mentre regola il controllo.

  • Velocità, posizione e coppia
  • Setpoint, errore e stati del loop
  • Correnti, tensioni e temperature

Grafico illustrativo del confronto tra segnali; non rappresenta un risultato sperimentale certificato.

LIVE SIGNALSRiferimentoMisurataErrore
OVERSHOOT

03 / AI Copilot

In sviluppo · schema illustrativo

Il requisito diventa un loop verificabile

Il copilot comprende l'obiettivo, chiede i dati mancanti e propone una configurazione iniziale. L'utente conserva revisione e approvazione finale.

  1. ComprendeRequisiti e vincoli macchina
  2. ProponeStruttura del loop
  3. VerificaSimulazione e debugging
AI COPILOT
OBIETTIVOPorta il motore da 0 a 1500 RPM in 2 secondi e mantieni la velocità per 3 minuti.
Analisi requisiti e vincoli...
PROPOSTAIdentifico l'ingresso, preparo la rampa e verifico i limiti prima dell'applicazione.

04 / Data intelligence

In sviluppo · schema illustrativo

I segnali preparano analisi predittiva e digital twin

Il drive raccoglie le grandezze operative in una struttura già predisposta per analisi avanzate. Trend, anomalie e comportamento della macchina possono alimentare manutenzione predittiva e aggiornare il modello digitale.

  • Telemetria strutturata per ogni ciclo
  • Pattern e derive leggibili nel tempo
  • Dati coerenti per il modello dinamico
DRIVER MOMOVASegnali operativiCorrenteVelocitàTemperatura
ANALISIPredittivaTrend e anomalie
MODELLODigital twinIdentifica e aggiorna

05 / Data policy

In sviluppo · dati da concordare nel PoC

Solo i dati scelti raggiungono il server

L'acquisizione resta continua sul device, ma il cliente decide il perimetro trasmesso. Il dataset autorizzato può alimentare le funzioni di analisi e manutenzione predittiva in sviluppo.

EDGE DEVICEDriver MOMOVASegnali operativi
SELECTDataset configurato
INFRASTRUTTURA CLIENTEServer clienteAnalytics e manutenzione

06 / Digital twin

In sviluppo

Il modello prepara la prova sulla macchina

Il gemello digitale riproduce la dinamica del sistema, confronta le configurazioni e aggiorna il modello con i dati reali.

  1. IdentificaMotore, carico e risposta
  2. SimulaConfronto in simulazione
  3. ValidaConfigurazione prima dell'uso
PHYSICALMotore + macchina
TELEMETRIA⇅PARAMETRI
DIGITALƒ(x,t)Modello dinamico

Scheda preliminare

Compatibilità,
prima della prova.

CaratteristicaDettaglio
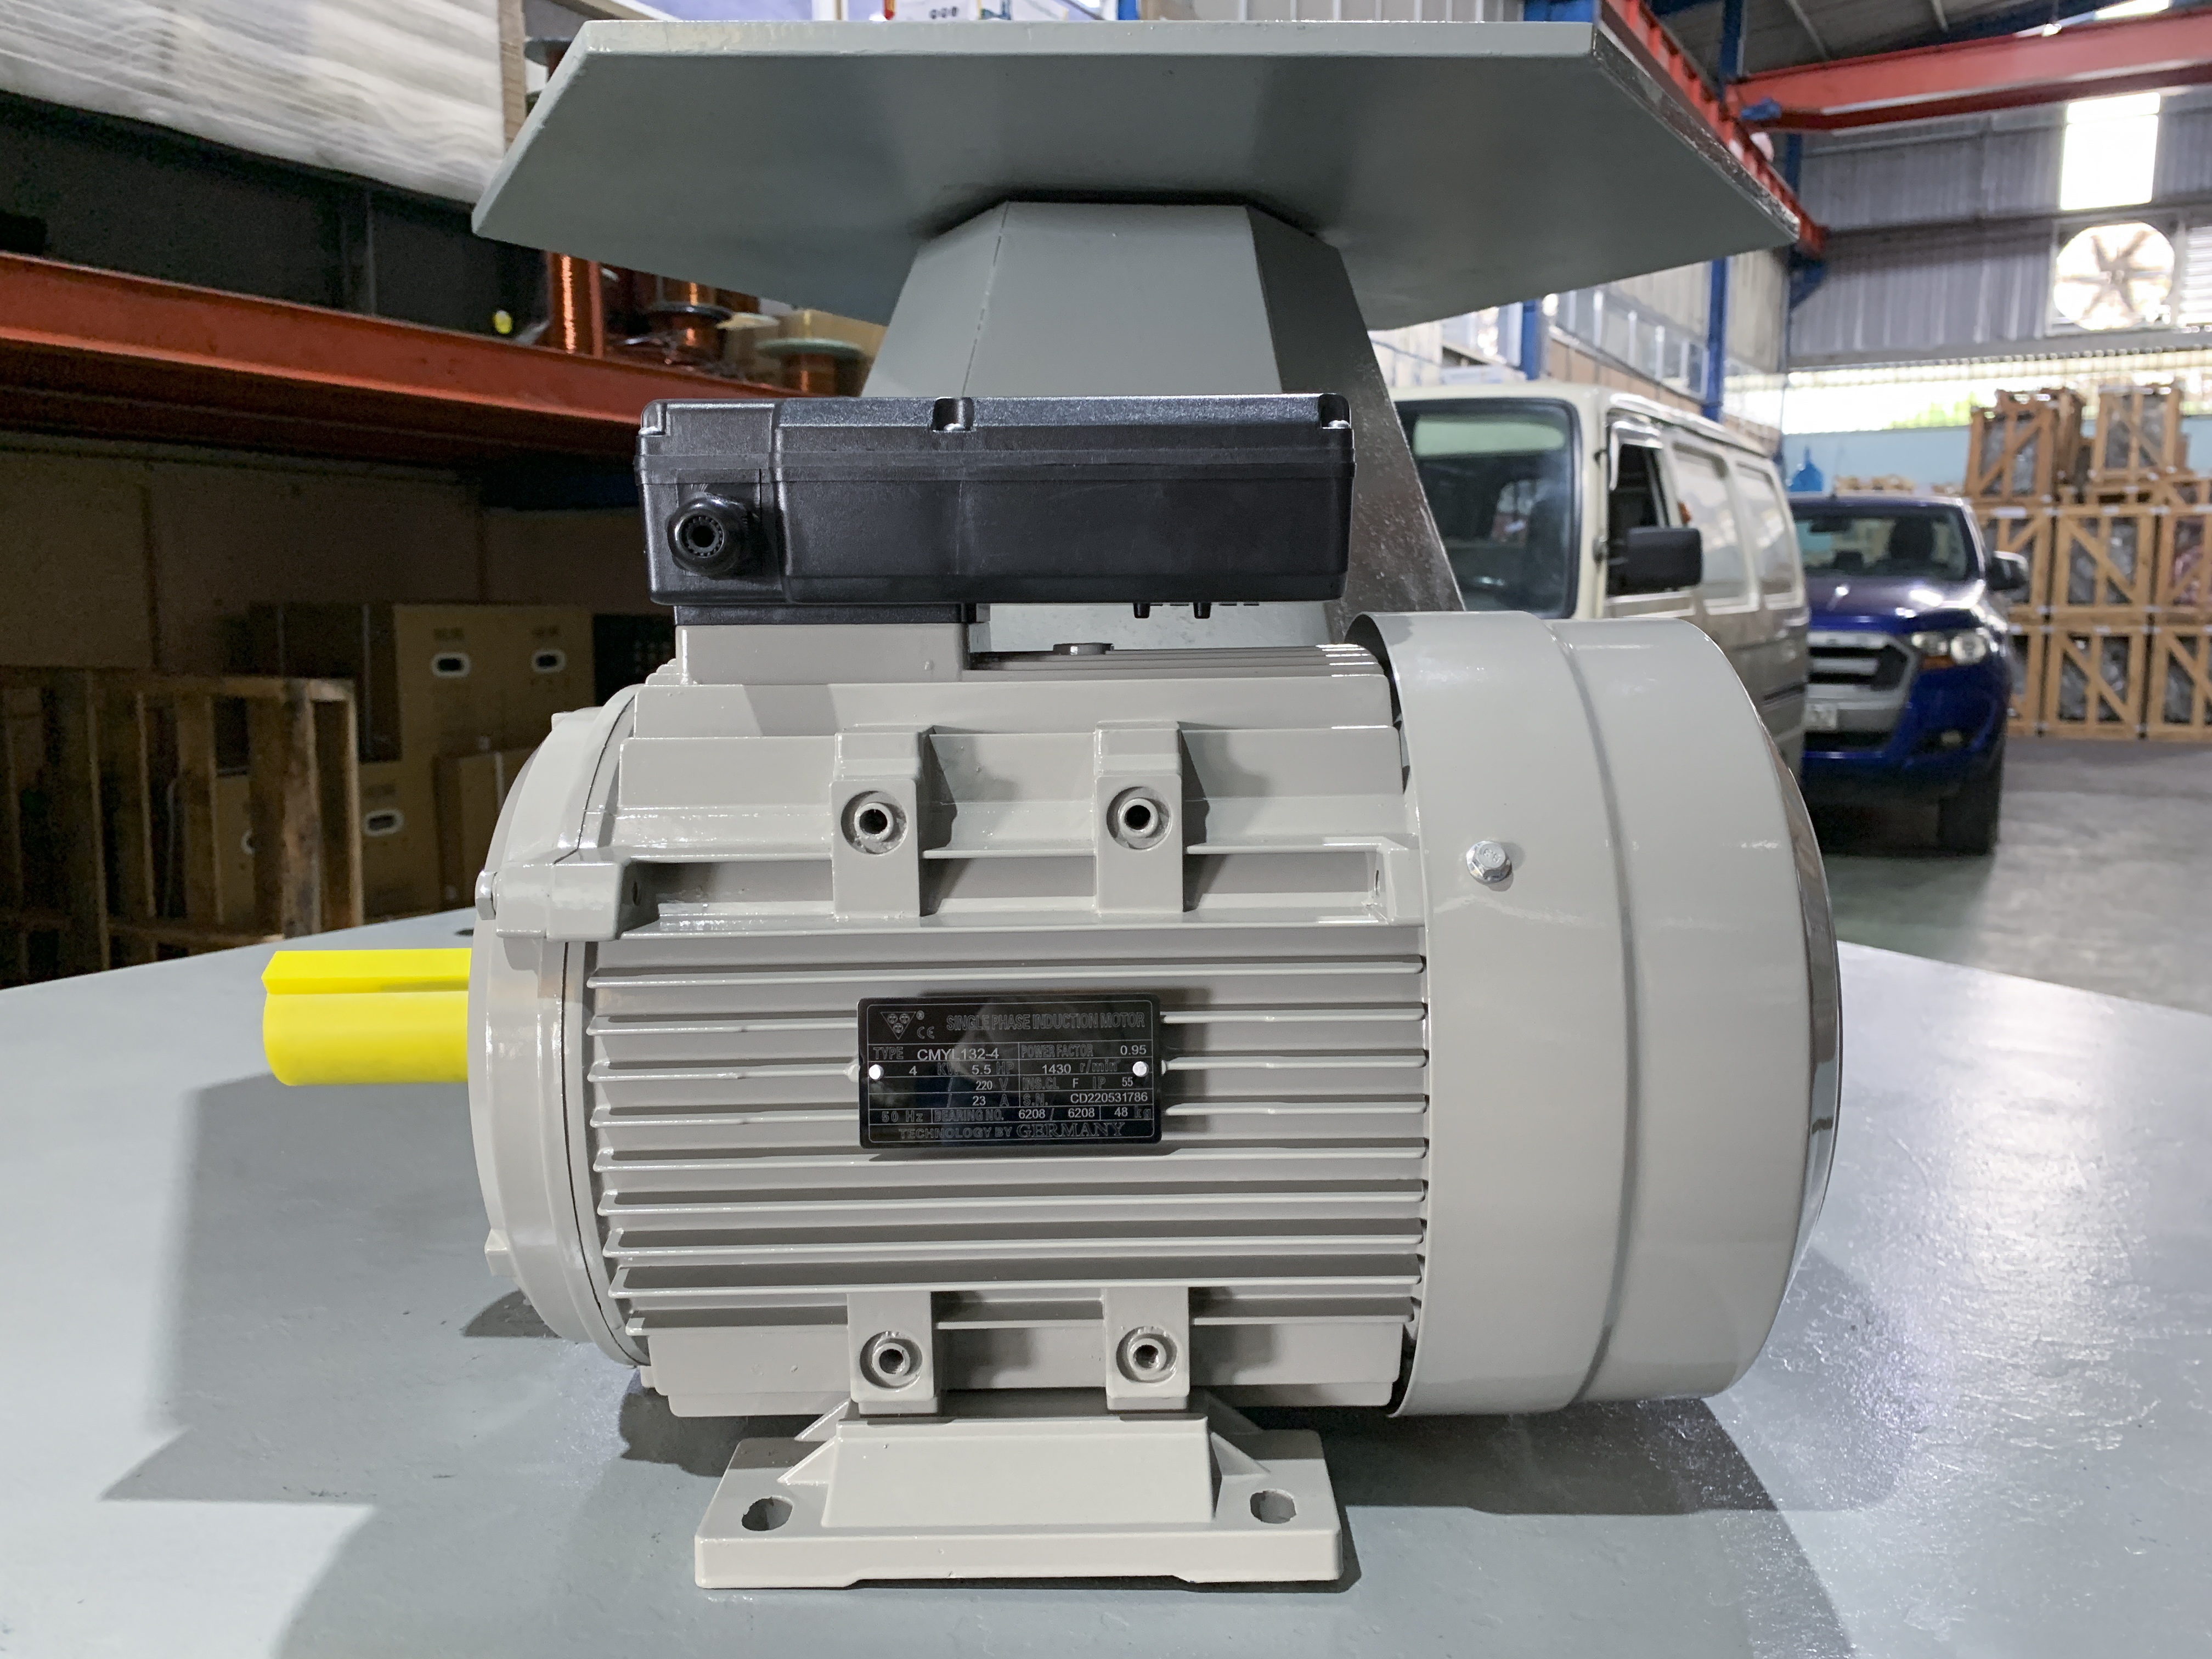
MotoriAsincroni, PMSM, DC e BLDC; compatibilità da confermare sul modello e sulla configurazione di prova.
Famiglie di potenza · roadmapAC 400 V, 6–40 kW; DC 48 V, 1–12 kW; corrente DC 20–250 A.
Modalità di controlloCoppia, velocità, posizione, V/f, FOC e sensorless tramite configurazione a blocchi.
FeedbackEncoder incrementali e assoluti, resolver, Hall. Livelli elettrici e interfaccia del sensore da verificare sul datasheet.
FrenaturaRigenerazione e connessione per scarico su resistenza di frenatura. Dimensionamento da concordare.
ProtezioniProtezioni elettriche e termiche presenti; soglie e condizioni d’intervento da definire per la prova.
Interfacce disponibiliCAN/CANopen, ingressi analogici e digitali, esportazione dati.
Interfacce in sviluppoEtherCAT, Modbus RTU/TCP, PROFINET, EtherNet/IP, API e SDK.
Ambiente e installazioneTemperatura, raffreddamento, grado IP, dimensioni e connettori da confermare sulla configurazione PoC.
Sicurezza e conformitàStandard industriali da definire per l’applicazione. Nessuna certificazione specifica è dichiarata per il prototipo; requisiti di macchina e protezioni si verificano prima dell’installazione.

Maturità del prodotto

Cosa c’è oggi.
Cosa viene dopo.

StatoPerimetro
Disponibile oggiPrototipo TRL 4 validato in laboratorio; configurazione a blocchi e interfacce dichiarate nella scheda preliminare.
Nel PoC · da concordareHardware, motore, modalità di controllo, segnali e prove selezionati dopo verifica. Il piano specifica le funzioni dimostrabili e i criteri di successo.
In sviluppoAI Copilot per simulazione e debugging; digital twin; manutenzione predittiva; protocolli avanzati, API e SDK.
RoadmapSei classi AC/DC. Potenze e calendario di disponibilità da validare.

Le informazioni sul modello di motore, l’hardware e i protocolli delle prove di laboratorio sono da condividere durante la valutazione tecnica. TRL 4 indica validazione in laboratorio, non industrializzazione.

Il prossimo passo

Porta il tuo motore.
Definiamo la prova.

Invia la scheda del motore e il profilo di movimento. Entro 5 giorni lavorativi dalla ricezione dei dati completi ricevi compatibilità preliminare, architettura del test e proposta PoC.

Raccontaci l’applicazione